Исследователи из Лондонского университета королевы Марии (Queen Mary University of London) разработали инновационный мягкий тактильный сенсор, который позволяет роботам «видеть» прикосновения. Система работает за счет преобразования деформаций мягкой оболочки датчика в цветовую картину, которую считывает обычная камера. Это избавляет от необходимости использовать сложные вычислительные алгоритмы для обработки данных о контакте.
Традиционно создание роботизированного осязания является сложной инженерной задачей. В человеческой кисти насчитывается более 10 тысяч механорецепторов, обеспечивающих высокую чувствительность. Попытки воспроизвести такую систему у роботов сталкиваются либо с нехваткой датчиков, либо с необходимостью задействовать огромные вычислительные мощности для обработки поступающей информации.
Британские ученые применили принципиально иной подход, предложив считывать деформацию поверхности мягкого датчика как набор данных о рельефе и физических свойствах объекта. В основе конструкции лежит эластичный брэгговский отражатель, расположенный между двумя слоями мягкого силикона.
При контакте с предметом материал изгибается, формируя уникальный цветовой узор. Эти изменения происходят благодаря трансформации оптического отклика структуры, а не использованию красителей. Поскольку цвета несут прямую информацию о давлении и деформации, обычная USB-камера может фиксировать карту нагрузки без применения плотных сеток датчиков или громоздких систем управления.
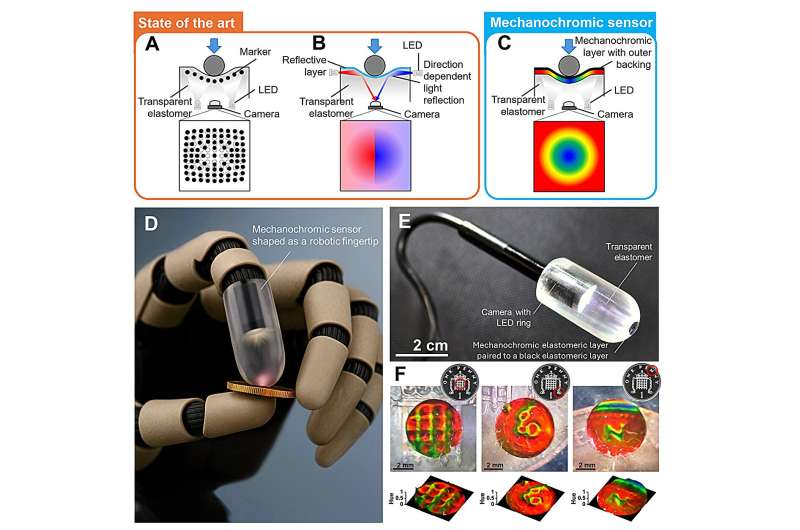
Данная технология позволяет преодолеть компромисс между скоростью работы и точностью. Классические датчики (ёмкостные, резистивные или пьезоэлектрические) ограничены размером чувствительных ячеек и взаимными помехами, что обычно не позволяет достичь разрешения лучше 1 мм. Системы, основанные на машинном зрении, точнее, но крайне требовательны к ресурсам. Разработка британских специалистов обеспечивает детализацию с шагом около 100 мкм, работая в реальном времени и не перегружая центральный процессор.
Новое решение открывает широкие возможности для применения в промышленности, медицине и быту. Роботизированные манипуляторы с такой «кожей» смогут работать с хрупкими микрокомпонентами, требующими ювелирной точности захвата. В медицине технология может лечь в основу чувствительных протезов, а в хирургических роботах — помочь врачам на ощупь различать структуру здоровых и поврежденных тканей.