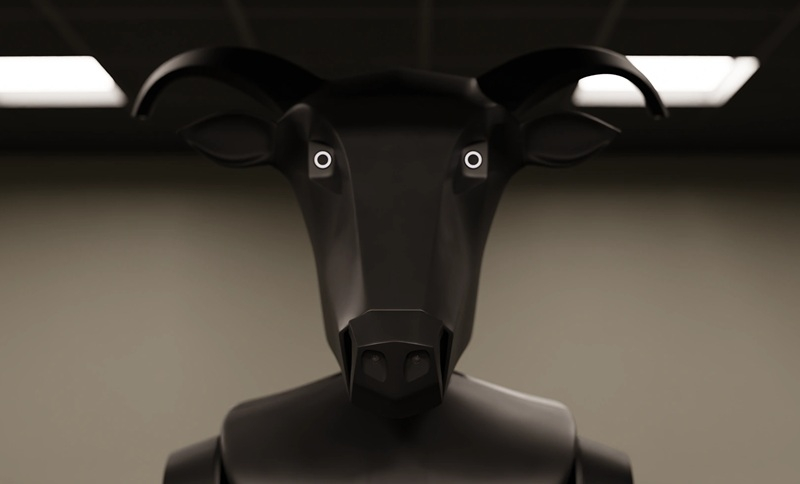
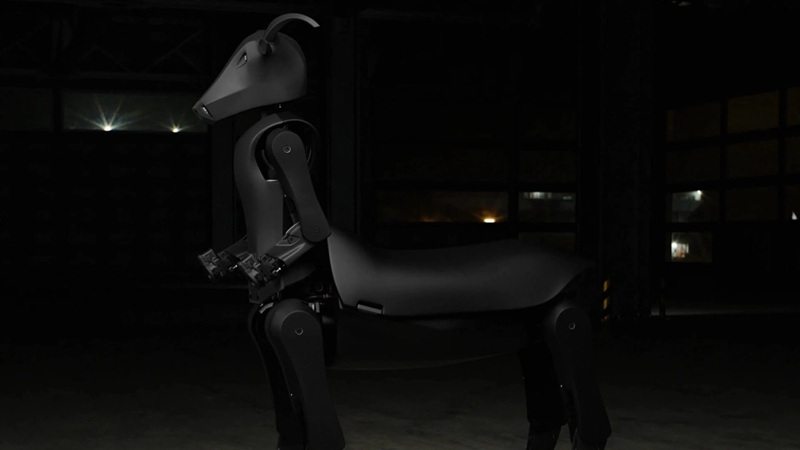
Калифорнийский стартап Satyress представил интересную разработку — дистанционно управляемого робота под названием Threehalves. Эта двухметровая машина предназначена для работы в зонах повышенной опасности, где присутствие человека нежелательно. Конструкция робота вдохновлена образом кентавра: человекоподобный торс закреплен на четырехногой платформе. Такая компоновка, по задумке инженеров, обеспечивает оптимальную устойчивость при движении по завалам и сложной пересеченной местности.
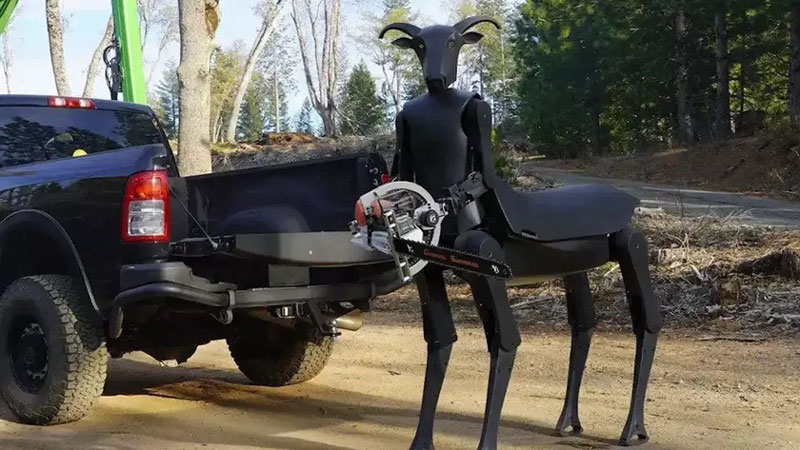
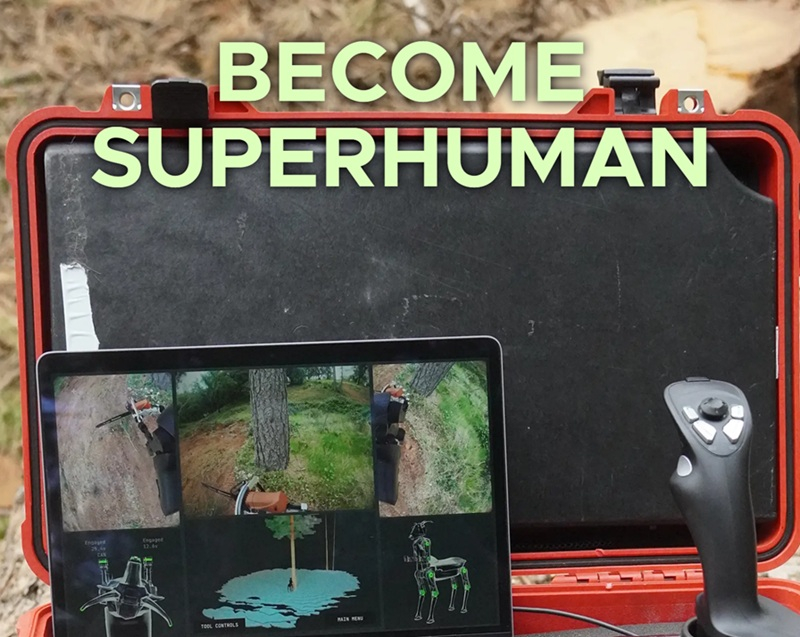
На текущем этапе Threehalves не является полностью автономным устройством. Оператор берет управление на себя, находясь на безопасном расстоянии и манипулируя роботом через джойстик. Одной из ключевых особенностей конструкции стала модульная система конечностей: вместо фиксированных манипуляторов разработчики внедрили возможность быстрой смены рабочих инструментов. Смена оснастки — будь то цепная пила, дрель или шуруповерт — занимает всего несколько минут. Унификация компонентов упрощает обслуживание и ремонт в полевых условиях, а наличие четырех «ног» дает значительное преимущество в стабильности по сравнению с традиционными антропоморфными роботами.
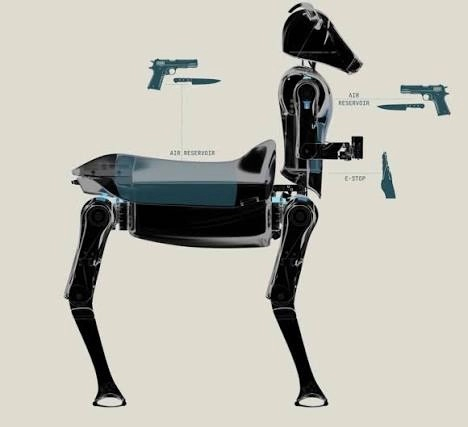
Безопасности при обращении с мощной техникой уделено первостепенное внимание. Робот оснащен системой распознавания жестов: достаточно поднять ладонь, чтобы машина мгновенно остановилась. В экстренных ситуациях предусмотрен радикальный метод нейтрализации: на корпусе расположены баллоны под высоким давлением. Их повреждение приводит к мгновенному сбросу давления и полной механической блокировке всех приводов. Дополнительно система оснащена тормозами, которые автоматически активируются при потере электропитания или падении давления в пневматике.
Несмотря на внушительные габариты, робот обладает продуманной эргономикой для транспортировки. Его конструкция позволяет сложить аппарат так, что в кузове стандартного пикапа с длиной платформы 1,7 метра помещаются сразу два экземпляра Threehalves. Тем не менее, стартап пока не готов раскрыть все технические подробности: в официальных данных отсутствуют показатели массы, грузоподъемности, скорости передвижения и времени автономной работы. Также остаются неясными степень защищенности от внешних факторов, таких как огонь или влага, и сроки начала полноценной эксплуатации. На данном этапе проект остается перспективным прототипом, которому предстоит пройти суровые испытания в реальных спасательных операциях.
Разработки в этой области активно ведутся по всему миру. Китайские инженеры экспериментируют с концепциями от роботов-собак до механических лошадей, а также создают двуногих роботов-ассистентов, способных трансформировать перемещение человека. В Японии инженеры работают над созданием четвероногих транспортных средств для бездорожья. Похоже, природа, создав четвероногие организмы, предложила человечеству идеальный шаблон для проходимости, который мы теперь активно воплощаем в металле.