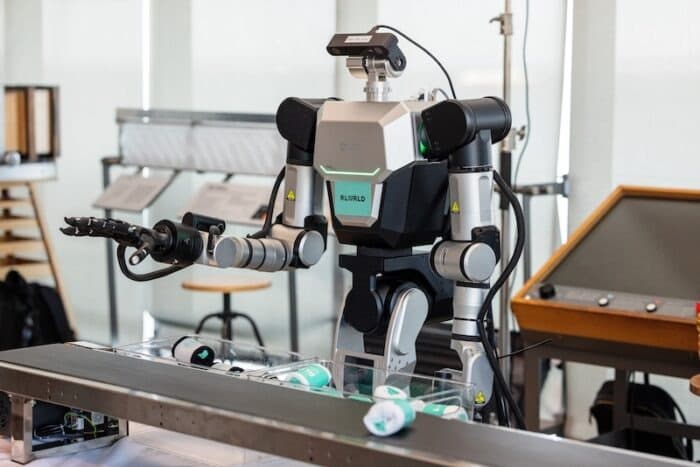
Компания Rlwrld представила новую модель RLDX-1, предназначенную для гуманоидных роботов. В отличие от существующих систем, которые в основном фокусируются на визуальном восприятии, RLDX-1 создана специально для выполнения задач, требующих активного физического взаимодействия с предметами: захвата объектов, работы с инструментами и сложного манипулирования жидкостями.
Приоритет тактильного взаимодействия
Глава Rlwrld Чонхи Рю отмечает, что индустрия робототехники слишком долго делала упор исключительно на компьютерное зрение и языковые модели. Однако реальные производственные сценарии требуют от робота способности не только видеть объект, но и чувствовать его, надежно удерживать и динамически контролировать усилие. RLDX-1 стала первой моделью, где физическая ловкость и тактильная обратная связь поставлены во главу угла.
Для разработки и обучения системы инженеры использовали аппаратную инфраструктуру Nvidia, включая программный стек Isaac GR00T, Isaac Lab, Isaac Sim и cuRobo. Обучение проходило на GPU архитектуры Hopper, а исполнение выводов (inference) реализовано на платформе Jetson AGX Thor с применением оптимизации TensorRT.
Архитектура Multi-Stream Action Transformer
Фундаментом новинки стала архитектура Multi-Stream Action Transformer (MSAT). В ней потоки данных от сенсоров — зрение, тактильная информация, языковые команды, история действий и память робота — обрабатываются независимо, а затем синхронизируются через механизм совместного внимания. Такая структура критически важна при работе с объектами, меняющими свои физические свойства в процессе действия, например, при переливании жидкости, когда масса сосуда меняется на глазах.
Результаты тестов и достижения
В ходе внутренних испытаний RLDX-1 продемонстрировала высокую эффективность:
- Модель превзошла решение Nvidia Isaac GR00T N1.6 на 10,7 процентного пункта.
- В тесте RoboCasa Kitchen система набрала 70,6 балла, став первой, преодолевшей 70-балльный порог в задачах с интенсивным физическим контактом.
- При демонстрации задачи переливания кофе на гуманоиде Allex от компании WIRobotics модель показала успех в 70,8% случаев, что вдвое превышает показатели конкурентов.
Кросс-платформенность и будущее
Важным преимуществом RLDX-1 является ее универсальность: одна и та же модель успешно функционирует на различных типах аппаратного обеспечения. Эксперты отрасли подчеркивают, что такой подход помогает бороться с проблемой жесткой «привязки» интеллектуального ПО к конкретным производителям роботов.
В планах Rlwrld — создание следующего поколения «4D+ world model». Она призвана моделировать не только визуальный и языковой контекст, но и полноценные физические параметры: контактные силы, крутящие моменты и состояние робота в динамике времени. В настоящий момент Rlwrld активно развивает партнерские отношения с десятками промышленных компаний и привлекает крупные инвестиции для масштабирования технологий.