Исследовательская группа из Делфтского технического университета в Нидерландах представила прототип компактного беспилотного летательного аппарата, способного ориентироваться в пространстве с помощью осязания. Разработка, вдохновленная повадками грызунов, позволяет дрону эффективно перемещаться в условиях, где использование традиционных камер или спутниковой навигации затруднено или невозможно.
Принцип работы тактильной системы навигации
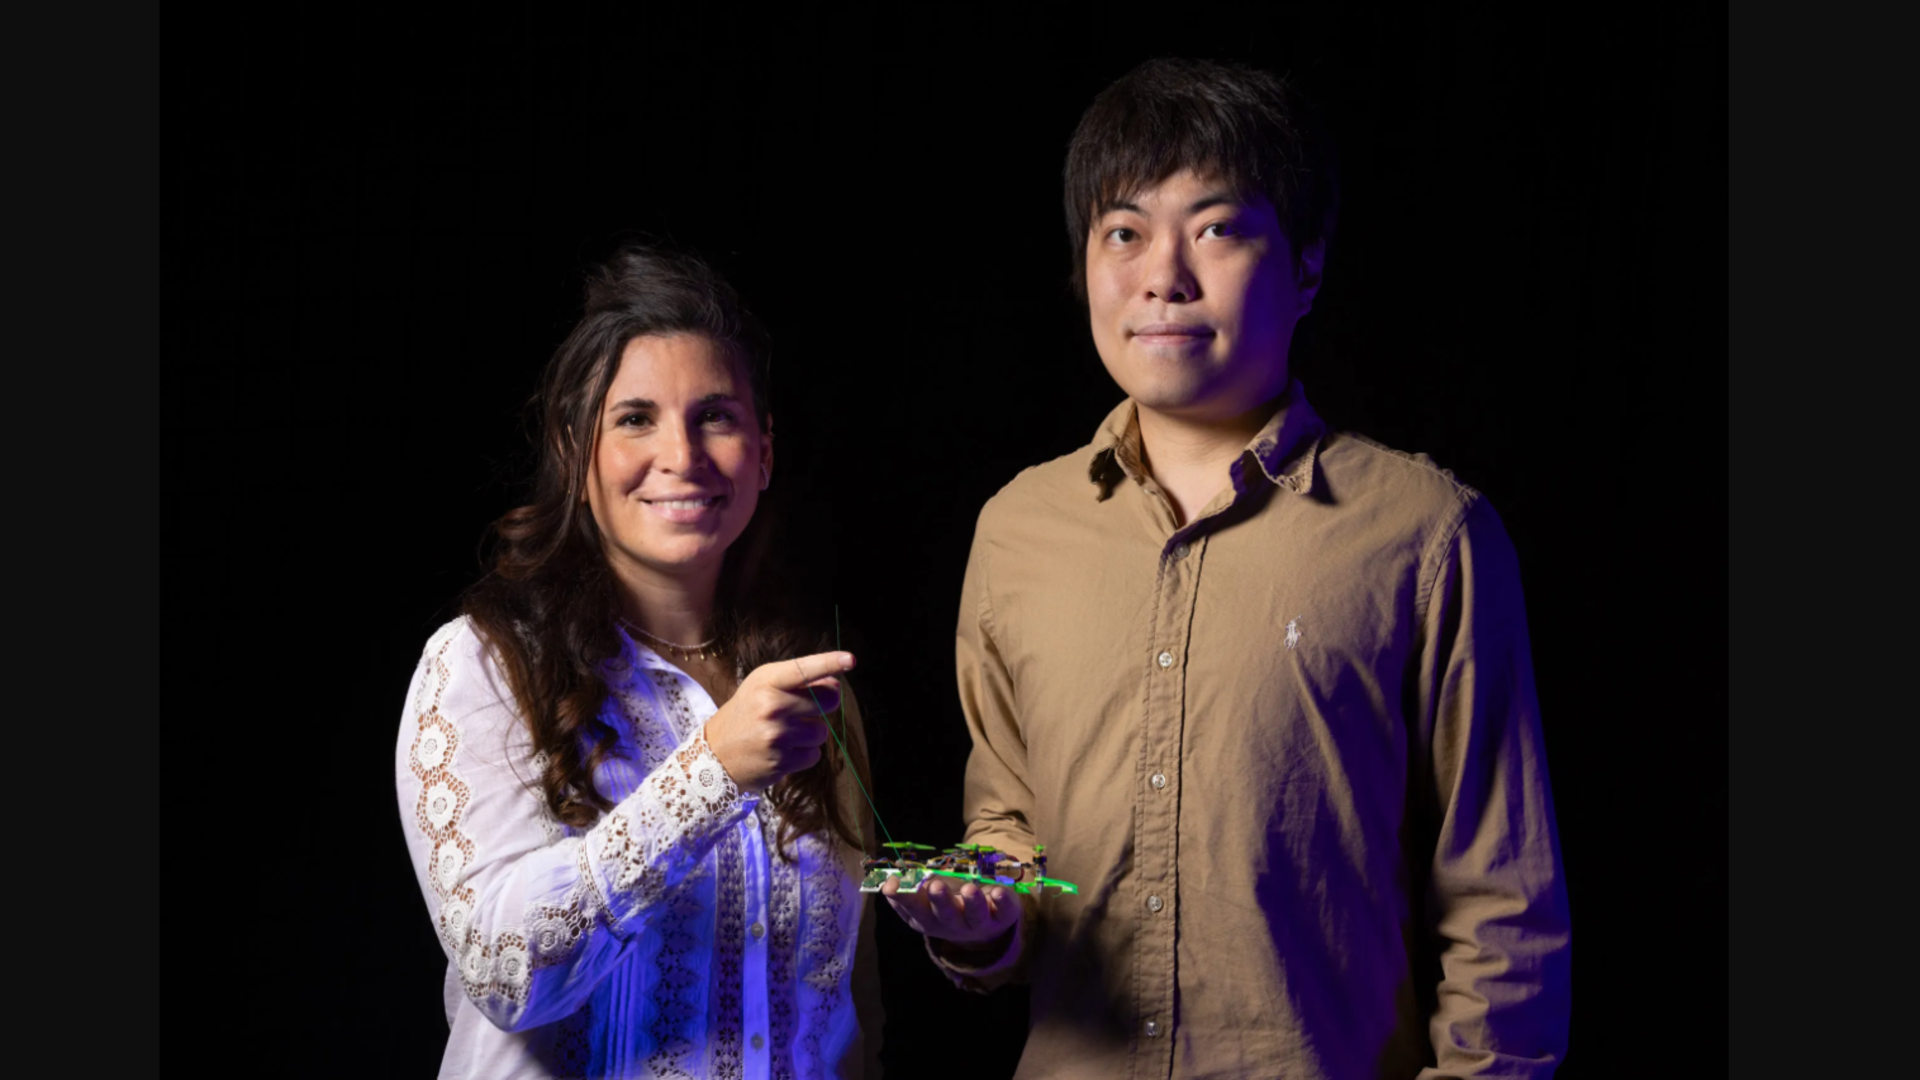
Устройство весит менее 100 граммов, что накладывает строгие ограничения на вес дополнительного оборудования. Вместо установки громоздких сенсоров инженеры оснастили дрон двумя тонкими нитями, расположенными в передней части корпуса. Эти искусственные «усы» соединены с миниатюрными датчиками давления.
Когда аппарат касается препятствия, давление на нить изменяется. Эти данные передаются в бортовую систему, которая помогает дрону оценивать свое положение относительно окружающих объектов. Благодаря этому беспилотник может огибать препятствия, поддерживать контакт с поверхностями и выстраивать базовую карту окружающего пространства.
Оптимизация программного обеспечения для малых нагрузок
Одной из ключевых сложностей при разработке стала нестабильность показаний из-за потоков воздуха, которые могут создавать помехи для чувствительных датчиков. Решением проблемы стало написание легковесного программного обеспечения, способного в реальном времени отделять турбулентные шумы от реальных контактов с поверхностями. Код программы занимает всего 34 килобайта, что является крайне низким показателем для автономных систем навигации.
Как отмечает доцент кафедры аэрофизического взаимодействия и воплощенного интеллекта Салуа Хамаза, целью проекта было внедрение богатого тактильного восприятия для навигации, не требующей больших вычислительных мощностей или значительного увеличения габаритов дрона. Докторант и исследователь Чаосян Е подчеркнул, что такой подход позволяет дрону интерпретировать информацию о среде без обращения к внешним вычислительным ресурсам.
Перспективы применения в экстренных ситуациях
Разработка ориентирована на сценарии, в которых оптические приборы оказываются бесполезны: полная темнота, сильное задымление, наличие пыли или поврежденная инфраструктура. Одной из приоритетных областей применения дронов с «усами» являются поисково-спасательные операции в частично разрушенных зданиях, где конструкции нестабильны, а пространство сильно ограничено.
Компактные аппараты могут проникать в такие зоны до прибытия спасателей, используя физический контакт для сбора данных о близлежащих структурах и возможных путях продвижения. Технология также может стать резервным методом навигации в случаях, когда сигналы GPS недоступны, а интерпретация визуальных данных становится невозможной. Хотя данное решение не предназначено для скоростных полетов, его эффективность в условиях ограниченной видимости делает его важным инструментом для специализированных спасательных миссий.
Особенности инженерной реализации и точность системы
Разработчики уделили особое внимание тому, чтобы система тактильной навигации оставалась практичной для малых летательных аппаратов, где крайне важны такие факторы, как минимальное энергопотребление и высокая скорость обработки данных. Основная сложность заключалась в том, что порывы ветра и естественные воздушные потоки могли приводить к ложным срабатываниям датчиков, ошибочно интерпретируемым системой как столкновения.
Специалисты из Делфтского технического университета справились с этой задачей, создав алгоритм, который обеспечивает миллиметровую точность в различении турбулентности от физического контакта с препятствием в режиме реального времени. Такой уровень вычислительной эффективности позволяет дрону функционировать полностью автономно, не полагаясь на сторонние серверы или облачные вычисления, что критически важно в условиях плохой связи или глубокого проникновения внутрь завалов.
Тактильная навигация как новая концепция
Салуа Хамаза, доцент кафедры аэрофизического взаимодействия и воплощенного интеллекта, отмечает, что данная разработка меняет представление о том, как могут взаимодействовать дроны с окружающим миром. Если раньше датчики на подобных аппаратах чаще использовали для манипуляции объектами, то теперь фокус смещен на «тактильную навигацию» — перемещение исключительно за счет осязания.
Согласно пояснениям докторанта Чаосяна Е, главной целью проекта было доказать, что внедрение функции осязания не обязательно должно приводить к увеличению массы аппарата или потреблению больших вычислительных мощностей. По сравнению с традиционным программным обеспечением для навигации, которое требует значительных ресурсов для обработки видеопотоков или показаний лидаров, система с «усами» работает на 34 килобайтах памяти, что является выдающимся показателем для автономного робота весом менее 100 граммов.
Ключевые преимущества перед визуальными системами
- Работа в экстремальных условиях: В отличие от камер, которые теряют функциональность при задымлении или полном отсутствии света, искусственные усы предоставляют надежный канал получения данных о геометрии пространства.
- Автономность в ограниченном пространстве: При исследовании руин зданий дрон может безопасно «прощупывать» путь, что помогает избежать столкновений с неустойчивыми конструкциями, которые могут быть незаметны для оптических сенсоров из-за сложности их формы.
- Резервирование каналов связи: В ситуациях, когда сигналы GPS подавляются или отражаются от железобетонных конструкций внутри помещений, физический контакт становится единственным достоверным источником информации о местоположении аппарата.
Хотя текущая версия технологии не рассчитана на высокоскоростные полеты, она идеально подходит для задач разведки и картографирования в труднодоступных зонах. По мнению исследователей, использование тактильной обратной связи открывает путь к созданию целого класса миниатюрных спасательных юнитов, способных эффективно выполнять задания там, где современные системы навигации оказываются неэффективными.