Китайская компания Xynova представила Flex 2 — второе поколение гибридной роботизированной кисти для гуманоидных роботов, включая модели под управлением искусственного интеллекта. Новая версия стала еще ближе к человеческому аналогу по своим возможностям, продемонстрировав более точную реакцию на захват, уверенное удержание предметов и эффективную борьбу с проскальзыванием. Взаимодействие с такой рукой на ощупь практически неотличимо от рукопожатия с живым человеком.
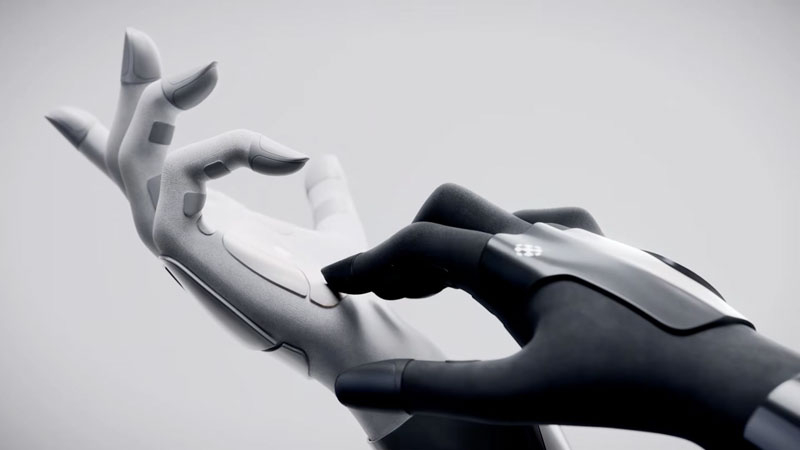
Одной из ключевых особенностей разработки стало удачное сочетание небольшой массы и способности выдерживать серьезные нагрузки. При весе всего в 400 граммов устройство оснащено пятью пальцами и 23 степенями свободы, что дает возможность не просто совершать базовые хватательные движения, но и выполнять сложные манипуляции. При этом кисть способна выдерживать кратковременную нагрузку до 12 килограммов, а в длительном режиме удерживать объекты массой до 4 килограммов. Для столь легкой конструкции это выдающийся показатель: устройство может поднимать вес, превышающий его собственную массу примерно в 30 раз.
В основе конструкции Flex 2 лежит гибридный привод, объединяющий систему тросов, выполняющих роль человеческих сухожилий, и прямые приводы. Такой подход позволил найти идеальный баланс между гибкостью, силой и точностью позиционирования. Производитель заявляет о точности повторения движений с погрешностью в пределах ±0,1 мм и возможности контроля усилия с шагом до 0,05 Н, что эквивалентно давлению груза массой 5 граммов в земных условиях. Механизм способен совершать до двух полноценных циклов сжатия кулака за секунду, а комплекс встроенных датчиков и мультимодальная система восприятия вовремя фиксируют скольжение предмета, мгновенно корректируя силу сжатия.
Создатели устройства уделили особое внимание надежности и простоте интеграции в готовые робототехнические комплексы. Заявлен ресурс в миллионы циклов бесперебойной работы, наличие защиты от пыли, случайных падений и ударов, а также высокая износостойкость. Поверхность ладони защищена от проколов, оборудована мягкой сменной оболочкой, имитирующей кожу, и безопасными швами, исключающими риск защемления кожи или одежды. Важным достоинством проекта является открытая программная среда и наличие API для интеграции практически с любыми существующими роботами-гуманоидами. Фактически кисть Flex 2 призвана решить одну из главных проблем современной робототехники — наделить машины не примитивными захватами, а легкими, чувствительными и прочными руками для работы с инструментами, деликатными предметами и объектами самой сложной формы.