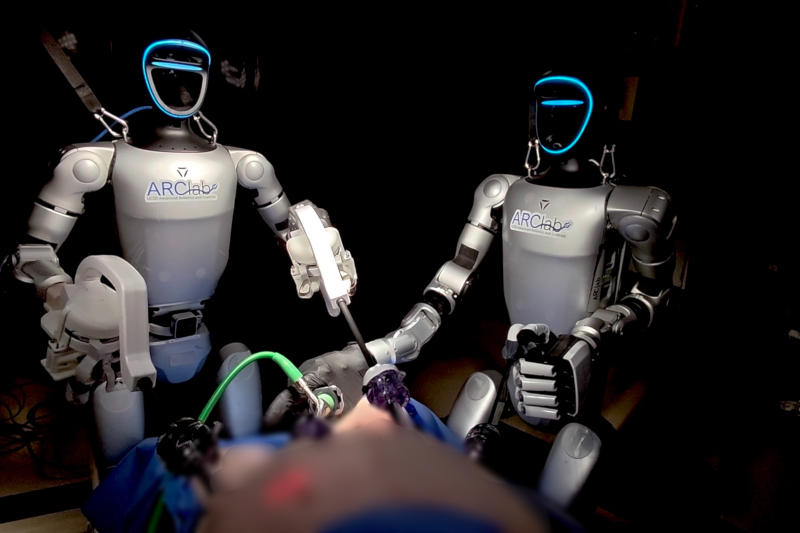
Ученые из Калифорнийского университета в Сан-Диего провели необычный медицинский эксперимент, в ходе которого человекоподобные роботы Unitree G1 под дистанционным контролем хирургов успешно удалили желчные пузыри двум живым свиньям.
Данная технология в будущем может стать клиническим решением для небольших лечебных учреждений, где отсутствует возможность установки дорогостоящих специализированных хирургических комплексов. В эксперименте использовалась китайская разработка Unitree G1. Базовая версия этого робота оценивается в 13 500 долларов плюс около 300 долларов за доставку, однако для выполнения медицинских задач требуется модификация рук, что увеличивает стоимость устройства до 67 000 долларов. Для сравнения, профессиональные хирургические системы вроде da Vinci от компании Intuitive Surgical стоят от 500 тысяч до нескольких миллионов долларов, весят около 800 кг и требуют значительного пространства в операционной, в то время как Unitree G1 имеет рост 1,5 метра и массу всего 27 кг.
Особенности процесса и технические доработки
Для реализации проекта исследователям пришлось разработать специальные адаптеры, позволяющие манипуляторам робота надежно удерживать хирургические инструменты. Также было создано программное обеспечение, которое переводит интуитивные движения рук хирурга в точные манипуляции инструментами на запястьях робота. Управление осуществлялось через стереоскопический дисплей, а ножная педаль служила для активации ключевых действий. Первая операция проводилась с помощью одного робота при ассистировании человека, во время второй манипуляции выполняли уже два робота совместно.
Сложности и ограничения дистанционной хирургии
Несмотря на успех, эксперимент выявил ряд существенных проблем. Процесс приходилось периодически приостанавливать для перекалибровки оборудования или изменения положения «рук» робота. Ограниченным оказался и радиус действия — рабочая зона манипулятора Unitree G1 составляет лишь 450 мм, тогда как у человека этот показатель достигает 1,6–1,8 метра. Серьезным вызовом остается и задержка сигнала: при дистанционном управлении роботом она измеряется сотнями миллисекунд, в то время как для безопасной хирургической практики этот показатель не должен превышать 150 мс.