В суровых условиях пустыни Колорадо, что на юге Калифорнии, успешно завершились полевые испытания новейшего планетохода NASA. Компактный четырёхколёсный аппарат, получивший обозначение ERNEST (Exploration Rover for Navigating Extreme Sloped Terrain), преодолел 26-километровую дистанцию, продемонстрировав выдающуюся автономность и способность уверенно передвигаться по пересеченной местности без постоянного контроля со стороны операторов.
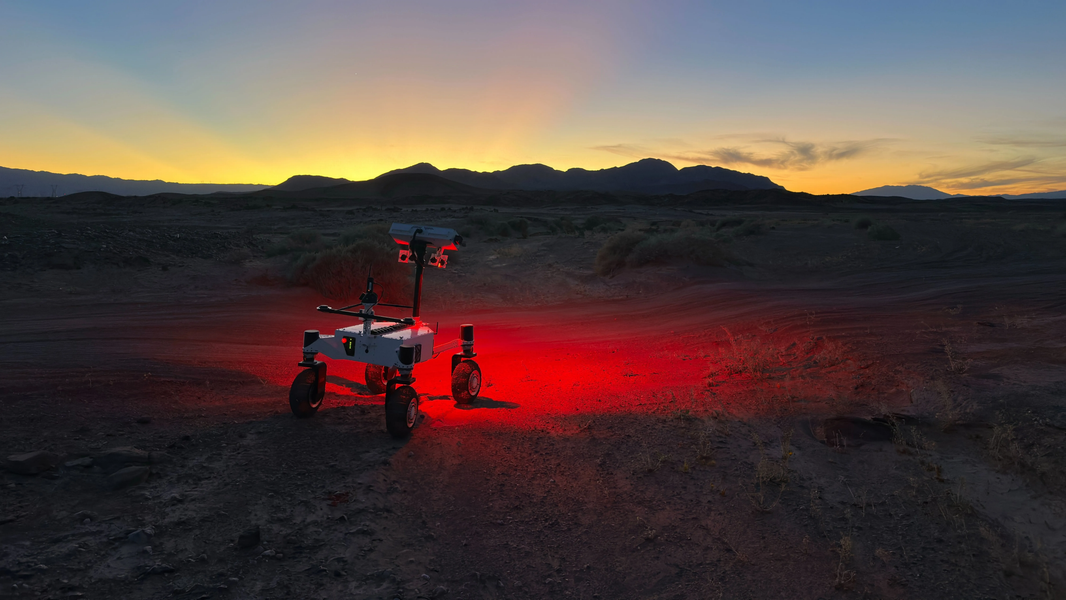
Проект, реализованный специалистами Лаборатории реактивного движения (JPL) NASA, нацелен на решение критических задач будущих экспедиций. Исследователи стремятся покорить участки Луны и Марса, которые до сих пор считались недоступными или слишком опасными. По своим возможностям ERNEST значительно превосходит легендарных предшественников, таких как Curiosity и Perseverance, предлагая принципиально иной подход к планетарной мобильности.
Ключевые технологические преимущества
Главное отличие новинки кроется в активной системе подвески. Традиционные роверы опираются на пассивную конструкцию «рокер-богги», которая отличается высокой надежностью, но пасует перед сложными препятствиями и крутыми склонами.
Инновационная подвеска и маневренность
- Независимое управление колесами: ERNEST способен по отдельности поднимать каждое колесо, буквально «перешагивая» через камни и глубокие расщелины.
- Динамическое распределение веса: Активная система перераспределяет нагрузку между колесами, что необходимо для удержания сцепления на экстремальных уклонах, будь то стенки лунных кратеров или марсианские утесы.
- Гибкие режимы движения: Благодаря шарнирным сочленениям и четырем поворотным колесам аппарат перемещается не только линейно, но и боком, а также применяет сложные «походки», включая «шагание» и «извивание».
Автономное управление и симуляции
Важнейшим этапом тестирования стала отработка алгоритмов ИИ. Команда JPL использовала метод обучения с подкреплением (reinforcement learning): сначала ровер «тренировался» в высокоточной виртуальной среде, откалиброванной по данным о поведении реального оборудования на различных типах грунта. После тысяч часов в симуляторе ERNEST перенес навыки на полигон Mars Yard, самостоятельно справляясь с песчаными дюнами, каменистыми завалами и ступенчатыми препятствиями.
Перспективы использования
В ходе последних полевых тестов прототип развивал скорость до 1 км/ч, что в разы превышает темп передвижения текущих марсианских миссий. За 37 часов активного движения аппарат доказал свою эффективность, открывая путь к будущим масштабным «научным роуд-трипам» по поверхностям других планет. Разработка, стартовавшая в 2022 году, сегодня получает поддержку программы исследования Марса и Управления научной стратегии NASA.