

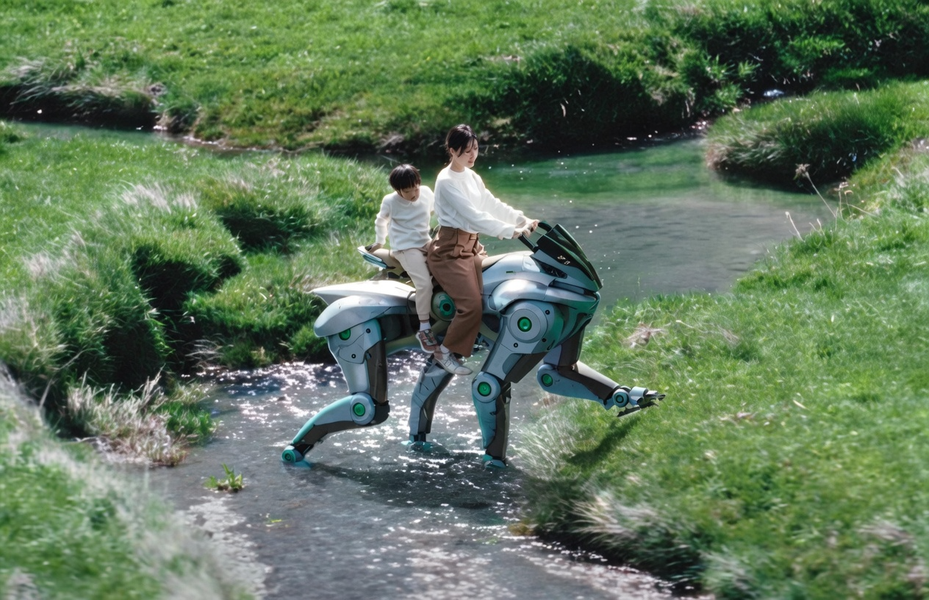
Компания Kawasaki Heavy Industries поделилась свежими подробностями о своем амбициозном проекте — четвероногом роботе Corleo, предназначенном для транспортировки человека. Разработка обещает стать новым словом в мобильности на пересеченной местности.
В апреле текущего года была сформирована специализированная команда из нескольких десятков инженеров. Процесс создания систем управления заметно ускорился благодаря тесному технологическому сотрудничеству с компанией Nvidia. Согласно озвученным планам, завершение работ над полноценным прототипом ожидается к 2028 году, а старт серийного производства и начало продаж намечены на 2035 год.
Особенности конструкции и дизайн
Corleo — это уникальное транспортное средство, на котором пользователь передвигается верхом, подобно управлению мотоциклом. Благодаря передвижению на четырех конечностях робот способен уверенно преодолевать сложные участки пути, включая горные тропы и сильно пересеченную местность. Габариты устройства сопоставимы с крупным мотоциклом.
Что касается внешнего вида, то представители Kawasaki заявляют, что при создании дизайна они вдохновлялись образом льва. Тем не менее, дискуссии в сети не утихают: многие пользователи отмечают, что силуэт и повадки машины больше напоминают гориллу.
Управление и технологии
Система управления объединяет работу рулевого механизма и реакцию на перенос веса тела водителя. Чтобы эффективно ориентироваться в пространстве, робот оснащен комплексом камер и высокочувствительных датчиков, которые в реальном времени анализируют рельеф и помогают прокладывать оптимальный безопасный маршрут.
Ранее представленный концепт Corleo базировался на водородном генераторе объемом 150 куб. см. Также машина оснащена цифровым интерфейсом, который выводит навигационные данные и текущие параметры положения робота в пространстве прямо перед глазами пилота.



_large.png&description=Kawasaki готовит к серийному производству четвероногого робота Corleo для передвижения человека. Узнайте детали о сроках разработки, дизайне и технологиях.)