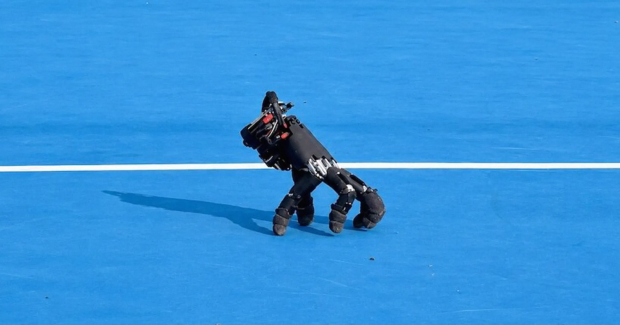
Специалисты лаборатории Soft Robotics Lab при ETH Zurich представили необычную разработку — роботизированную кисть, способную самостоятельно передвигаться на кончиках своих пальцев. Проект уже получил сравнения с персонажем по имени «Вещь» из «Семейки Аддамс» из-за своего пугающего внешнего сходства с живой рукой.
Конструкция и технические особенности устройства
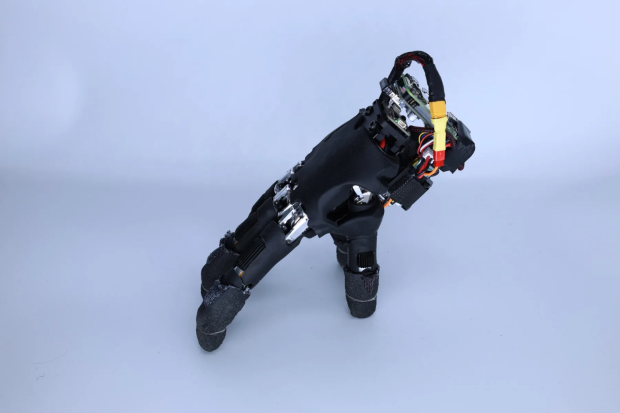
Основой для разработки послужила стандартная коммерческая антропоморфная модель кисти, имеющая пять пальцев и 20 приводов — по четыре на каждый палец. Исследователи решили не вносить изменения в саму конструкцию, оставив имеющиеся элементы без доработок. Автономность устройства обеспечивают закрепленные на тыльной стороне ладони аккумулятор, компьютер Raspberry Pi и датчики движения. Общая масса конструкции составляет 818 граммов.
Обучение с помощью нейросетей и симуляций
Обучение робота ходьбе стало сложной инженерной задачей. В отличие от стандартных роботов с симметричными ногами, конечность обладает пальцами разной длины, а расположение противопоставленного большого пальца делает структуру крайне нестабильной при попытке сделать шаг. Для решения проблемы нейронная сеть проходила обучение на платформе NVIDIA Isaac Lab.
Алгоритм самостоятельно определял порядок перемещения каждого пальца, ориентируясь на стабильность позы и прогресс в движении. В результате система выработала собственную походку. В ходе испытаний устройство успешно преодолело 14 различных покрытий, включая асфальт, траву, гравий, плитку и поврежденный камень. Кроме того, робот продемонстрировал способность к самовосстановлению: при падении он успешно возвращался в исходное положение в 21 из 25 случаев.
Практические возможности и сценарии использования
После завершения процесса обучения функциональность роборуки расширилась: те же пальцы, которые используются для передвижения, могут выполнять высокоточные манипуляции. В ходе демонстраций устройство нажимало клавиши на клавиатуре с точностью 90%, что позволило ему пройти уровень в головоломке Sokoban. Также робот с миллиметровой точностью перемещал кубический предмет в заданную точку.
Разработчики видят потенциал применения таких устройств в работе с ограниченным пространством, куда не может проникнуть полноценный робот. Предполагается, что компактная кисть сможет самостоятельно забираться в труднодоступные места, выполнять там необходимые манипуляции с объектами или переключателями, а затем возвращаться обратно. Вопрос о том, станет ли подобная технология востребованной, остается открытым для дальнейших этапов разработки.
Технические аспекты управления и адаптации
Обучение ходьбе стало серьезным вызовом из-за геометрии кисти: подъем любого отдельного пальца для совершения шага немедленно дестабилизирует всю конструкцию. Нейросеть в среде NVIDIA Isaac Lab была настроена на поощрение стабильной позы и последовательного продвижения вперед, пока система не выработала уникальный паттерн походки, адаптированный под асимметрию пальцев и наличие противопоставленного большого пальца.
Результаты испытаний и функциональная гибкость
В ходе тестов робот продемонстрировал высокую адаптивность к рельефу, уверенно передвигаясь по 14 типам поверхностей, включая как внутренние покрытия, так и уличные условия: от асфальта до гравия. Способность к самовосстановлению после опрокидывания оказалась крайне эффективной — в 21 из 25 попыток рука успешно возвращалась в устойчивое положение.
Важной особенностью проекта является совмещение функций перемещения и манипуляции. Робот способен переключаться между ними без дополнительных аппаратных изменений. В частности, манипулятор подтвердил свою точность в ходе демонстрации в игре Sokoban, успешно нажимая нужные клавиши, а также при выполнении задачи по перемещению кубического объекта к целевой точке с миллиметровой точностью. По мнению разработчиков, именно эта способность сочетать мобильность в замкнутых пространствах с навыками точного управления объектами делает концепт перспективным решением для узких ниш, куда не способны проникнуть полноразмерные роботы.