Исследователи разработали инновационного мягкого робота Jellyfish Magnetic Soft Robot (J-MSR), который имитирует движения медузы. Главная особенность устройства — отсутствие аккумулятора или другого бортового источника питания: робот управляется извне с помощью внешних магнитных полей, что делает его крайне гибким и легким.
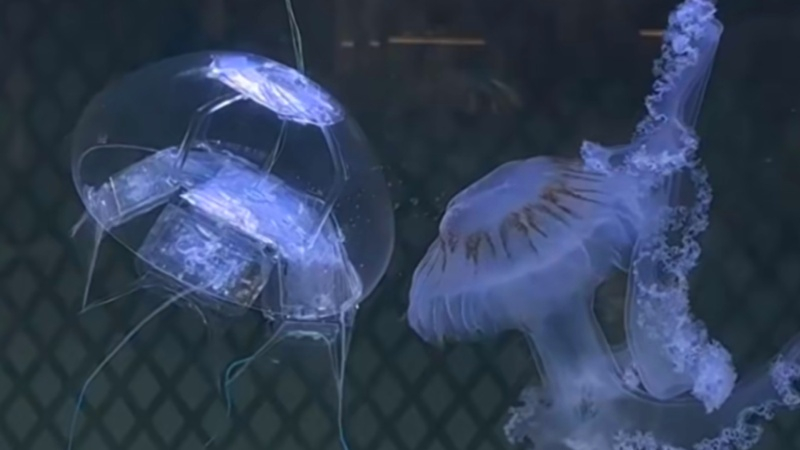
При создании J-MSR разработчики использовали глубокое моделирование взаимодействия магнитных полей, жидкостей и твердых тел. Такой подход позволил оптимизировать каждый аспект перемещения робота для достижения минимального сопротивления среды и максимальной тяги. Ученые вдохновлялись биологией настоящих медуз: их «походка» основана на асимметричном цикле, где фаза сокращения купола протекает быстрее, чем фаза расслабления и восстановления. Этот дисбаланс позволяет эффективно отталкивать воду и сохранять стабильность при движении.
Ведущий исследователь проекта, профессор Цюаньлян Цао (Quanliang Cao), отмечает: «Живые медузы создают как пространственную, так и временную асимметрию. Мы воспроизвели эту стратегию, применив специфическую трапециевидную форму магнитного поля. Мы не просто скопировали природу, а систематически оптимизировали шесть ключевых параметров волны, включая длительность фаз сокращения, скольжения и предварительной нагрузки».
Результаты впечатляют: благодаря точно настроенному управлению, J-MSR развивает скорость до 14,85 длины тела в секунду. Это значительно быстрее большинства аналогичных разработок, чья скорость редко превышает 10 длин тела в секунду. Улучшение показателей достигнуто за счет комбинации мощного сокращения и правильно выверенной фазы скольжения.
Робот продемонстрировал высокую маневренность при испытаниях в имитированной среде (модель желудка свиньи). Используя трехкоординатную систему катушек Гельмгольца, J-MSR способен менять угол движения от 0° до 122°, подниматься по склонам и преодолевать узкие изгибы. Робот также поддерживает двухчастотное управление: низкие частоты отвечают за перемещение, а высокие — за активацию дополнительных функций, например, нагрева или подачи сигнала.
В центральной полости робота диаметром 10 мм можно размещать полезную нагрузку: от датчиков до микрохирургических инструментов. В экспериментах устройство успешно переносило светодиоды и микроиглы. Более того, J-MSR способен менять плавучесть благодаря системе с переменной плотностью, что позволяет ему захватывать объекты и транспортировать их.
Перспективы применения новой технологии огромны. В ходе биомедицинских тестов микроигла на борту робота обеспечила высокую точность позиционирования, а способность наклоняться под углом до 21,8° позволила капсульному эндоскопу получить расширенный обзор внутренних органов. В будущем ученые планируют внедрить алгоритмы машинного обучения для обеспечения автономной навигации робота. По словам профессора Цао, эта платформа станет основой для нового поколения систем малоинвазивной диагностики и адресной доставки лекарств в организме человека.