В калифорнийской пустыне инженеры NASA провели испытания экспериментального четырехколесного ровера ERNEST (Exploration Rover for Navigating Extreme Sloped Terrain), разработанного в Лаборатории реактивного движения (JPL). Компактная машина длиной около 1,2 метра служит испытательным стендом для технологий будущего: они должны лечь в основу луноходов и марсоходов, способных преодолевать гораздо большие расстояния, чем существующие аппараты.
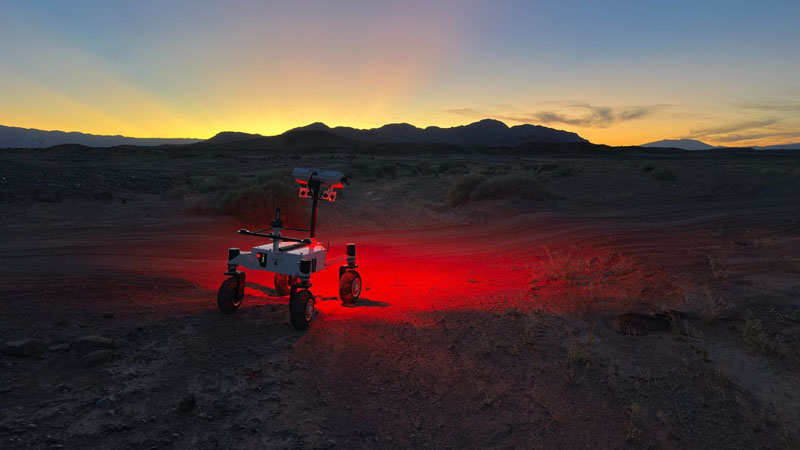
В ходе семидневных полевых испытаний, прошедших в марте, ERNEST самостоятельно преодолел около 26 км за 37 часов движения при минимальном контроле со стороны операторов. На отдельных участках ровер развивал скорость до 1 км/ч, что почти в десять раз быстрее, чем показатели автономного перемещения нынешних марсоходов NASA — Curiosity и Perseverance. Столь значительный прирост скорости и дальности пробега позволит исследователям изучать труднодоступные планетарные поверхности без постоянного вмешательства человека.
Активная подвеска — ключ к новым возможностям
Главное преимущество ERNEST заключается в инновационной схеме шасси. Традиционные марсоходы NASA, начиная с аппарата Sojourner, использовали пассивную подвеску, которая распределяла вес между шестью колесами с помощью системы шарниров и рычагов. Новый же ровер оснащен активной подвеской.
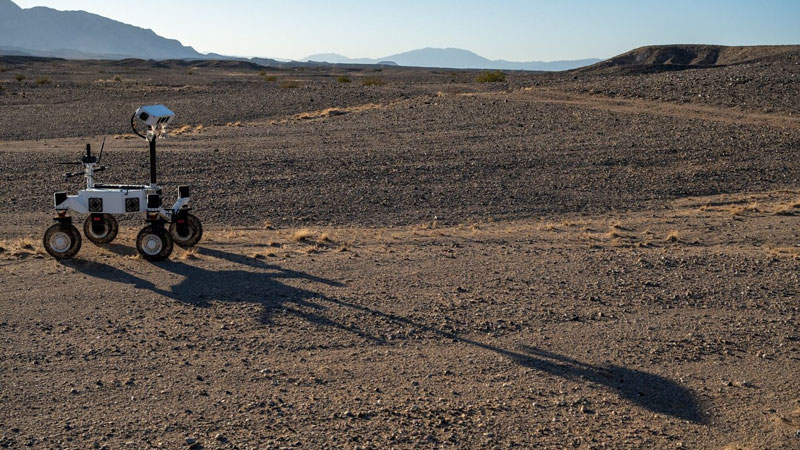
Такая конструкция позволяет роботу не просто гибко распределять нагрузку, но и адаптировать режим перемещения под текущий рельеф: от обычного качения до «шагания» колесами, что помогает буквально взбираться на препятствия. Механизм позволяет при необходимости переключаться в энергоэффективный пассивный режим, а четыре индивидуально управляемых сетчатых колеса обеспечивают движение не только вперед и назад, но и боком — в режиме «крабика».
Автономная навигация и обучение
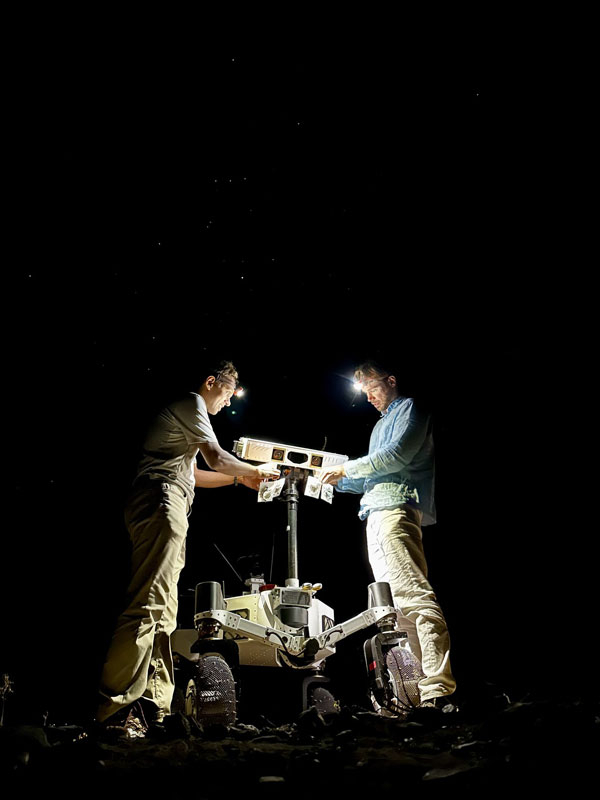
Испытания проводились в различное время суток, включая рассвет, сумерки и глубокую ночь. Это критически важно для будущих лунных миссий, так как в полярных районах Луны низкое положение Солнца создает длинные резкие тени, которые сильно затрудняют распознавание камней, уступов и провалов бортовыми камерами.
Автономность ERNEST достигалась с помощью обучения с подкреплением. В JPL создали высокоточную цифровую модель ровера, в которую внесли параметры поведения машины на различных типах грунта. Затем алгоритмы обучались на вычислительных кластерах, проходя тысячи часов виртуальных тестов за сутки. Полученные навыки проверялись на полигоне Mars Yard, имитирующем марсианские условия с песчаными дюнами, ступенями и крутыми уклонами.
Следующим этапом станет интеграция интеллектуального выбора режима активной подвески с системами глобального планирования маршрутов. Это позволит будущим роверам самостоятельно оценивать ландшафт и принимать решение: преодолеть препятствие напрямую или сэкономить силы, объехав его.