Американская компания Figure продемонстрировала впечатляющие навыки своих человекоподобных роботов. В опубликованном ролике две машины синхронно вошли в помещение, провели уборку, собрав разбросанные вещи, и аккуратно застелили кровать.
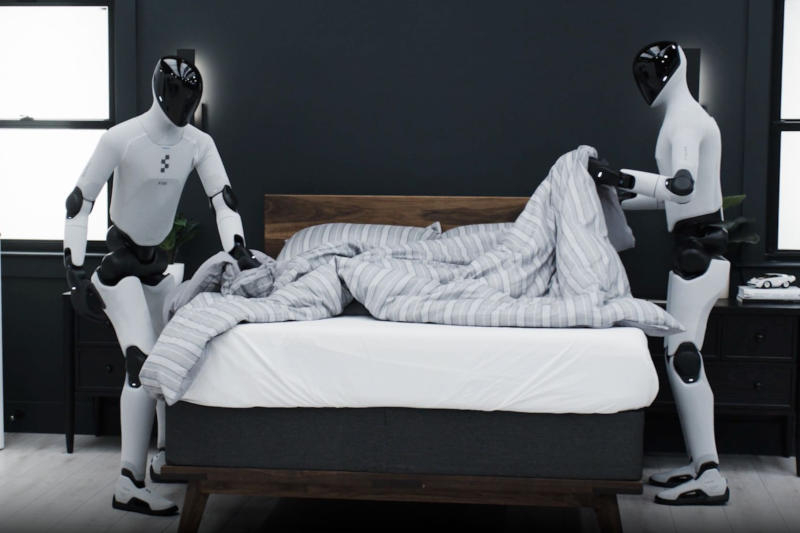
В ходе выполнения задачи роботы Figure проявили удивительную самостоятельность: они развесили пальто, закрыли ноутбук, убрали наушники и совместными усилиями разгладили одеяло. Весь процесс занял менее двух минут. Управление устройствами осуществляется с помощью продвинутой модели искусственного интеллекта Helix-02. Ключевым достижением разработчиков стала слаженная координация без участия центрального контроллера, общего планировщика или прямого канала обмена данными между машинами. Для эффективного взаимодействия роботам хватило визуального контакта — они обменивались «кивками» головы, анализируя действия партнера через собственные камеры и системы интерпретации намерений.
Наиболее сложным этапом стала манипуляция с одеялом, так как постельное белье является деформируемым объектом без фиксированных точек захвата и стабильной геометрии. Роботам пришлось непрерывно предсказывать движения друг друга, адаптируя хват и позы в реальном времени, пока ткань растягивалась и меняла форму. Чтобы реализовать такую функциональность, возможности Helix AI были значительно расширены: в систему интегрировали обучение навыкам бытовой уборки и совместного обращения с текстилем исключительно на основе визуальных данных.
Обновленная платформа Helix System AI теперь включает механизмы управления всем телом на основе сенсорного восприятия. Это позволяет роботам увереннее ориентироваться в пространстве, перемещаться по сложным поверхностям и лестницам. Если раньше машины отслеживали лишь положение собственных суставов, то теперь они анализируют входные данные со стереокамер, преобразуя RGB-потоки в трехмерную модель окружения в реальном времени. В результате роботы одновременно «видят» и «чувствуют» препятствия.
Обучение системы проходило методом подкрепления в виртуальных симуляторах, где были воссозданы тысячи случайных ландшафтов. Перенос навыков в реальный мир прошел без необходимости тонкой настройки или дополнительной калибровки. Благодаря усовершенствованной архитектуре, роботы стали устойчивее при ходьбе и сохраняют равновесие даже при меняющемся освещении, что расширяет спектр доступных им повседневных задач.