Инженеры Сеульского национального университета науки и технологий (Seoul National University of Science & Technology) разработали уникальные пористые стопы для четвероногих роботов. Эти компоненты позволяют механизмам эффективно запасать энергию при ударе о поверхность и возвращать её во время следующего шага, обеспечивая «пружинящую» походку. Традиционные пружины и амортизаторы здесь оказались малоэффективны, так как они лучше работают на высоких скоростях, в то время как роботам-инспекторам требовалось решение для стабильного неспешного передвижения.
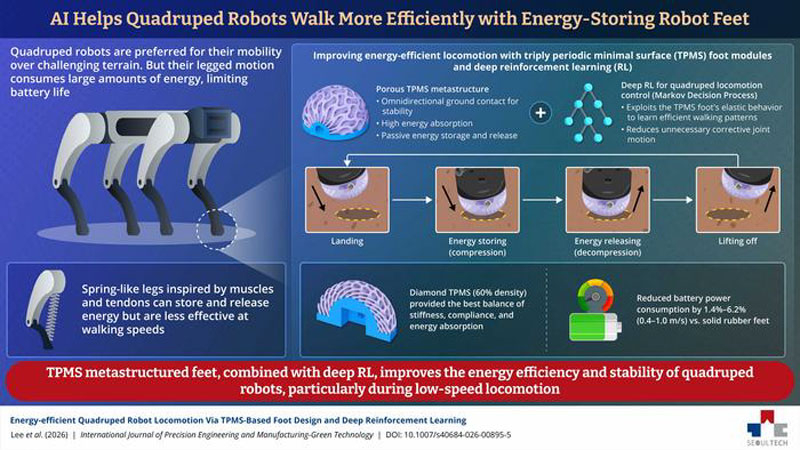
Разработанные стопы выполнены в форме полусфер и изготовлены методом печати из упругого полимера. Их внутренняя структура представляет собой трижды периодическую минимальную поверхность (TPMS) — это сложная трёхмерная решетка из чередующихся пор и перегородок. Подобная конструкция обеспечивает идеальный баланс: она обладает малым весом, контролируемой жесткостью и способна эффективно поглощать механическую энергию с минимальными потерями.
В ходе исследований команда протестировала три типа структур: простую, гироидную и ромбовидную. Лучшие показатели продемонстрировала ромбовидная решетка с относительной плотностью 60%. Она показала оптимальную степень деформации, обеспечивая высокий уровень энергосбережения при низких потерях на внутреннее трение.
Просто установить упругие элементы было недостаточно: при некорректном алгоритме движений накопленная энергия рассеивалась, вызывая нежелательную раскачку корпуса. Чтобы решить эту проблему, инженеры применили глубокое обучение с подкреплением. Алгоритм управления был оптимизирован так, чтобы работа приводов робота была синхронизирована с фазами деформации и распрямления TPMS-структуры при контакте с землей.
Испытания на четвероногом роботе модели RBQ-10 подтвердили эффективность концепции. При сравнении с обычными сплошными полусферическими опорами новые «лапки» позволили значительно повысить автономность. В диапазоне скоростей от 0,4 до 1 м/с потребление энергии от аккумулятора снизилось на 1,4–6,2%. Подобная технология может найти широкое применение в роботах для инспекций, логистики и спасательных операций, где каждый процент заряда напрямую влияет на время выполнения задачи.