Китайские исследователи представили новый метод обучения роботов игре в теннис, который значительно ускоряет процесс освоения сложных динамических навыков. По мнению экспертов, эта технология может стать важным этапом в развитии робототехники и систем искусственного интеллекта, сообщает издание New Atlas.
Традиционные методы захвата движений сталкиваются с серьезными ограничениями: они не способны корректно считывать тончайшие нюансы положения запястья при контакте ракетки с мячом. Высокая динамика теннисного матча делает дистанционное управление роботом неэффективным, а использование инструментов вроде Vid2Player3D от Nvidia требует колоссальных инженерных усилий и экспертных знаний для обработки многокамерных записей.
Чтобы обойти эти препятствия, разработчики создали систему LATENT. Она полагается на захват движений лишь для базовых элементов, адаптируясь к неполным входным данным. В ходе экспериментов система использовала всего пять часов данных, полученных при отработке примитивных навыков: перемещений по корту, ударов слева и справа. Обучение проводилось на ограниченном пространстве, значительно меньшем, чем стандартная площадка.

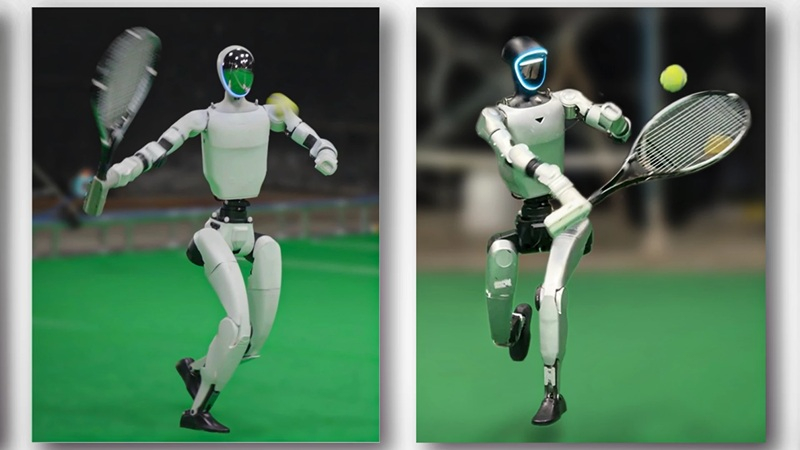
Собранные данные послужили основой для формирования «пространств движения», которые были интегрированы в гуманоидного робота G1 от компании Unitree, стоимость которого составляет $13 500. Система LATENT позволила роботу решать прикладную задачу: визуально отслеживать траекторию мяча и корректировать удар так, чтобы вернуть его на сторону соперника в пределах разметки.
Имея фундамент в виде базовых движений, робот самостоятельно экспериментировал с таймингом, углами атаки и выбором тактики в различных игровых ситуациях. Основной этап обучения проходил в высокоскоростном симуляторе.
Итоговые показатели впечатляют: робот G1 успешно отражает удары справа в 90% случаев, а удары слева — почти в 80%. Его движения отличаются плавностью и естественностью. Несмотря на то что до профессионального тенниса еще далеко, прогресс очевиден.
Разработка выходит далеко за рамки спортивных достижений. Технология LATENT демонстрирует, как роботы могут в сжатые сроки обучаться управлению собственным телом в сложных, быстро меняющихся условиях. Это открывает перспективы для использования подобных алгоритмов в решении широкого спектра прикладных задач. Исходный код программного обеспечения уже опубликован в открытом доступе на платформе GitHub.