Роботизированный манипулятор Canadarm2, ключевой инструмент для захвата грузовых кораблей и обслуживания Международной космической станции, временно выведен из эксплуатации для проведения ремонтных работ.
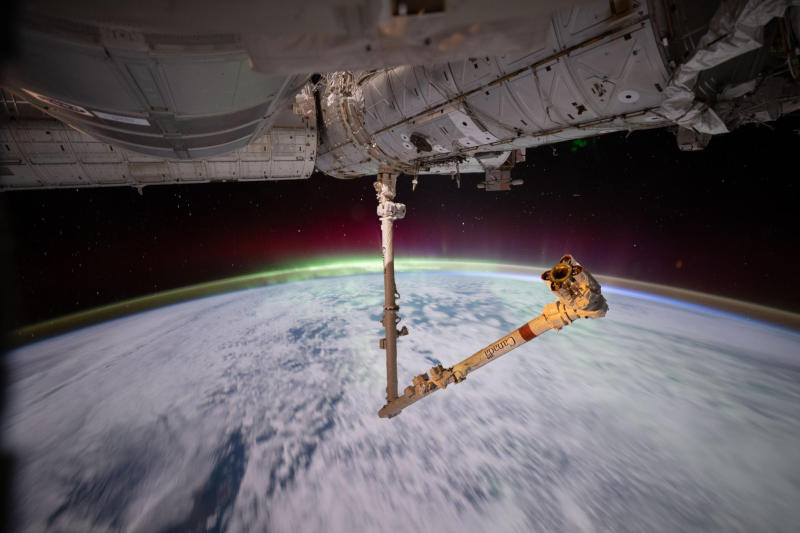
Манипулятор Canadarm2, отметивший в апреле 25-летие своей службы на орбите, потребовал вмешательства после того, как 27 мая во время плановых операций произошел сбой в одном из узлов. В NASA сообщили, что при попытке выполнения маневра система зафиксировала повышенное потребление тока в двигателе запястного сустава, что привело к блокировке компонента. В настоящий момент рука находится в безопасном и стабильном положении.
Ремонт в открытом космосе
Представители NASA после консультаций с Канадским космическим агентством (CSA) и специалистами компании MDA Space пришли к выводу, что для восстановления работоспособности манипулятора необходим выход астронавтов в открытый космос. Операция назначена на 30 июня. К счастью, модульная конструкция Canadarm2 позволяет заменять отдельные сегменты прямо на орбите, и запасной сустав уже находится на борту МКС.
Подобный опыт ремонта у астронавтов уже имеется: аналогичная процедура по замене компонентов проводилась в 2017 году. В ближайшее время NASA проведет пресс-конференцию, где уточнит детали предстоящего выхода и состав команды, ответственной за починку техники.
История и возможности манипулятора
Несмотря на то, что расчетный срок службы устройства был превышен на десять лет, Canadarm2 продолжает активно эксплуатироваться. В 2024 году манипулятор совершил свой юбилейный 50-й захват космического аппарата, последним из которых в апреле стал грузовой корабль Northrop Grumman Cygnus XL. Изначально система, начавшая работу в 2001 году, не проектировалась под современный поток коммерческих миссий, однако она адаптировалась к новым задачам.
Помимо Canadarm2, на станции функционирует специализированный робот-манипулятор Dextre. Оба устройства могут управляться как астронавтами, так и дистанционно инженерами с Земли, что позволяет выполнять до 100 дней в году задачи по перемещению экспериментального оборудования без привлечения людей. Наследие канадских систем берет начало от первого Canadarm, запущенного в 1981 году, а в будущем программа Artemis предполагает использование уже третьего поколения — Canadarm3.