Длительные дорожные испытания системы Tesla Full Self-Driving (FSD) в Австралии показали, что технологии автономного вождения уже справляются со многими задачами, однако всё ещё регулярно допускают ошибки в привычных дорожных сценариях, требующих вмешательства водителя.
Контекстом для исследования стало заявление главы Nvidia Дженсена Хуанга о «наступлении ChatGPT-момента для беспилотных автомобилей», а также расширение использования FSD на дорогах Австралии, где систему уже тестируют в реальных условиях.
В ходе 100-дневного тестирования Tesla Model Y с активированным FSD на дорогах Квинсленда специалисты зафиксировали более 500 критических инцидентов. Для систематизации всех случаев был создан публичный архив White Box Autonomy, фиксирующий сбои автономного транспорта.
Выводы исследования указывают на неоднозначность возможностей FSD. Система часто демонстрирует плавное управление, однако совершает ошибки в простых ситуациях, которые человек обрабатывает автоматически. Например, на небольших мостах в жилых районах автомобиль часто «петляет», неверно интерпретируя разметку, которая кажется машине неоднозначной.
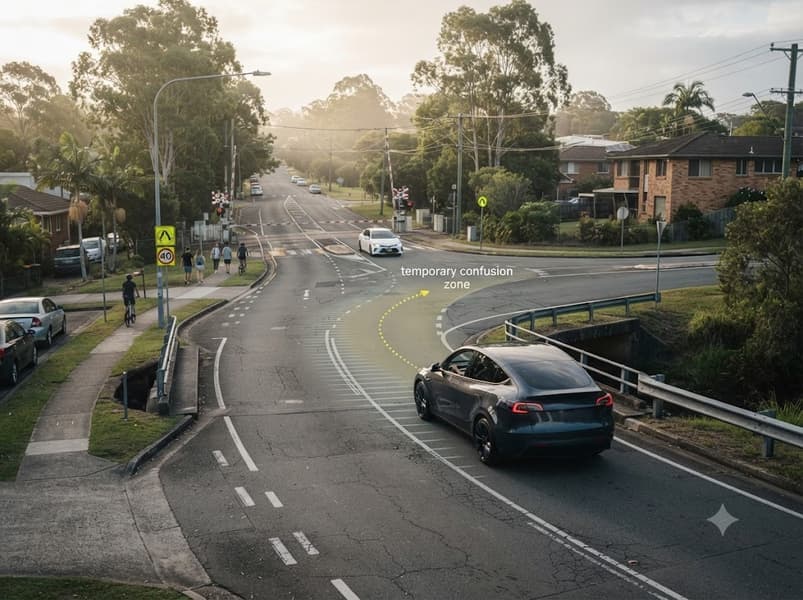
Системные сложности возникают и в зонах с временными ограничениями скорости, таких как школьные участки. В 90% случаев система неверно распознавала правила в неактивное время, продолжая следовать ограничениям вечером или в выходные дни. Также были отмечены риски на железнодорожных переездах, где автомобиль мог остановиться в опасной близости к путям, и трудности при проезде сложных круговых развязок.
Исследователи выделили несколько типичных проблем:
- Ошибки при распознавании участников движения: самокатчики иногда классифицируются как пешеходы.
- Потеря точности при плохих погодных условиях из-за ухудшения видимости разметки.
- Неспособность системы встроиться в поток при неформальном взаимодействии водителей (правило поочерёдного слияния).
Примечательно, что ни одна из поездок за весь период не завершилась без вмешательства человека. Авторы исследования отмечают, что дорожная инфраструктура изначально проектировалась для людей, а не для машинного анализа. Вместо глобальной перестройки предлагается концепция «умной среды»: более четкая разметка, дублирующие знаки и устранение неоднозначности на перекрестках.
Тем не менее, автономные автомобили могут выступать в роли мобильных сенсоров, собирая данные о качестве покрытия и транспортных заторах в реальном времени. В итоге эксперты сходятся во мнении: готовность транспорта к автономии зависит как от совершенства ИИ, так и от адаптации окружающей среды к нуждам беспилотных систем.