Инженеры из Массачусетского технологического института (MIT) совместно с коллегами из Федеральной политехнической школы Лозанны (EPFL) представили инновационного робота, способного эффективно перемещаться как в воздухе, так и под водой. Уникальность разработки заключается в возможности самостоятельного взлета с водной поверхности, что делает устройство перспективным инструментом для мониторинга океанов и проведения научных исследований.
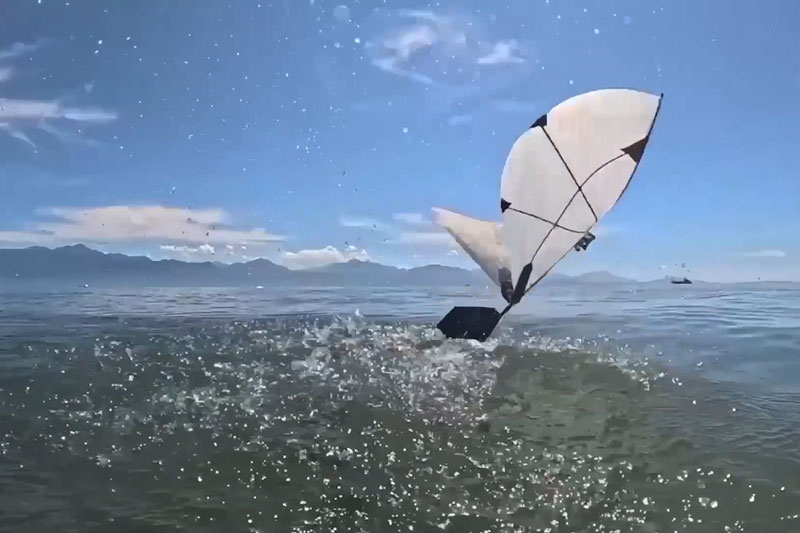
Устройство получило название FAAV (flapping-wing aerial-aquatic vehicle) — воздушно-водный аппарат с машущими крыльями. Дрон весом менее 300 г имитирует биомеханику движений ныряющих птиц, таких как буревестники и тупики, которые используют крылья как для полета, так и для маневрирования в толще воды. Подробное описание проекта было опубликовано в научном журнале Science.
Конструкция FAAV включает в себя герметичный корпус, пару гибких крыльев и управляемый хвостовой оперение. Внутри фюзеляжа скрыты аккумулятор и электродвигатель, приводящий в действие кривошипный механизм. Крылья, выполненные из тонких мембран с гидрофобным нанопокрытием, эффективно сбрасывают воду при выходе на поверхность. Регулировка угла наклона хвоста позволяет роботу менять направление погружения или подъема, хотя функции поворота в текущем прототипе не предусмотрено. В ходе тестов инженеры испытывали крылья с размахом 60, 80 и 100 см в лабораторных бассейнах и акватории Женевского озера.
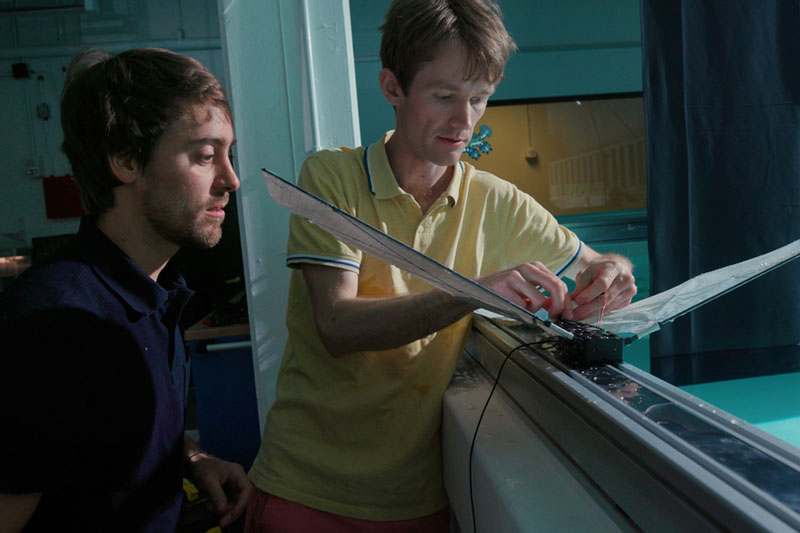
Оптимальным балансом для эксплуатации в обеих средах оказались крылья с размахом 80 см. Их гибкая структура позволяет адаптироваться к плотности воды, снижая амплитуду взмахов, и одновременно сохранять жесткость, необходимую для создания подъемной силы в воздухе. При частоте работы крыльев около пяти взмахов в секунду аппарат развивает подводную скорость до 1 м/с, а при полете над поверхностью разгоняется до 6 м/с.
Ключевой задачей стал подбор угла выхода из воды. Наилучшие результаты показала траектория с углом атаки около 70°. При меньшем значении аппарату не хватало импульса для отрыва, а при большем — возникал риск опрокидывания назад. Примечательно, что FAAV осуществляет взлет исключительно за счет работы крыльев и хвоста, без использования дополнительных опор или отталкивающих элементов, что делает его механику крайне эффективной.
Главным достижением инженеров стало создание универсальной системы привода, способной работать в средах с разницей плотности в тысячу раз. В планах разработчиков — оснастить робота системой изменения вектора тяги и провести полевые испытания в условиях открытого моря. В будущем такие аппараты смогут оперативно прибывать к местам изучения морских животных, обследовать портовую инфраструктуру или дрейфующие айсберги, собирая данные без необходимости привлечения судов сопровождения.