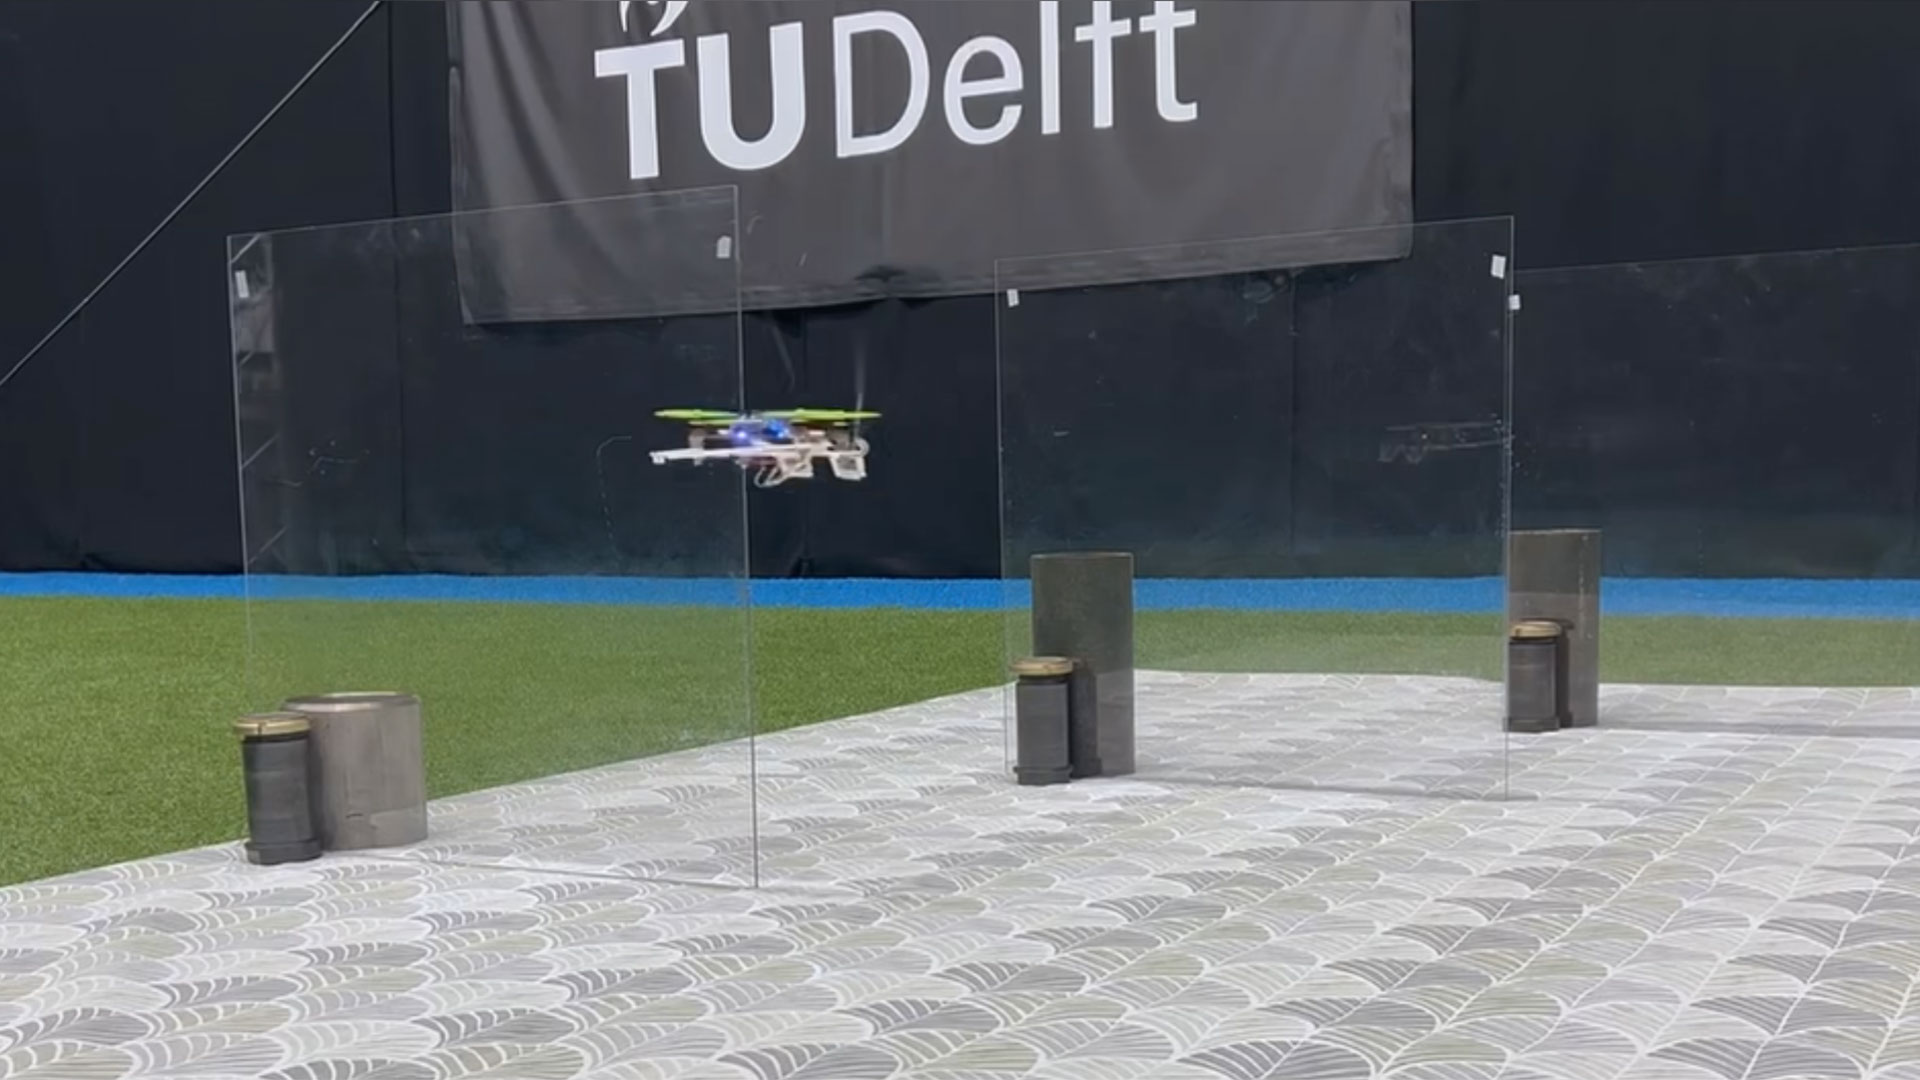
Группа ученых из Делфтского технического университета (Нидерланды) представила инновационную систему навигации для беспилотников, основанную на тактильных датчиках. Вдохновившись поведением грызунов, которые используют вибриссы для передвижения в узких и темных пространствах, исследователи оснастили легкие автономные аппараты аналогичными сенсорами. Технология позволяет дронам весом менее 100 граммов успешно перемещаться в сложных условиях, где традиционные камеры, лидары или GPS-системы оказываются неэффективны — например, в полной темноте, задымленных или пыльных помещениях.
Особенности конструкции и принципы тактильной навигации
По словам доцента кафедры воздушного физического взаимодействия и воплощенного интеллекта доктора Салуа Хамазы, основной целью было внедрение «богатого тактильного восприятия» для навигации в неизвестных условиях. Традиционные сенсоры требуют значительных ресурсов, что делает их неподходящими для крошечных дронов с ограниченным весом и емкостью аккумулятора. Решением стало использование пары облегченных усиков, закрепленных на передней части корпуса под углом вверх.
Каждая такая «вибрисса» подключена к трем миниатюрным датчикам давления, расположенным у основания. Когда «ус» касается поверхности, изменения в показаниях датчиков передаются в систему, что позволяет дрону:
- Определять относительную глубину и свое местоположение в пространстве.
- Распознавать окружающие препятствия для облета.
- Следовать вдоль контуров поверхностей.
- Составлять карту местности, основываясь исключительно на тактильных данных.
Программное обеспечение и перспективы применения
Одной из главных технических сложностей при разработке стала компенсация воздействия воздушных потоков, которые могли бы приводить к ложным срабатываниям системы. Исследователи разработали специализированный алгоритм обработки данных в реальном времени, который отфильтровывает турбулентность, выделяя только полезные сигналы от контакта с преградами. Такая система обеспечивает точность позиционирования на уровне миллиметров.
Важным достижением является крайне низкая требовательность программы к вычислительным мощностям: весь контур тактильного восприятия требует всего 34 КБ памяти. Как отметил исследователь Чаосян Е, проект доказывает, что внедрение функции осязания не обязательно требует увеличения габаритов устройства или установки мощных процессоров. Это позволяет крошечным дронам обрабатывать информацию и реагировать на изменения среды в режиме реального времени.
Хотя подобная технология не предназначена для высокоскоростных полетов, она обладает огромным потенциалом в сфере поисково-спасательных операций. Миниатюрные роботы с «вибриссами» способны исследовать завалы разрушенных зданий, куда доступ для людей или более крупных аппаратов ограничен, при этом исключая риск для спасателей и животных. Разработчики полагают, что такой подход может стать стандартом для автономных исследований в экстремальных условиях.
Технические аспекты и преодоление помех
Одной из ключевых проблем при создании «тактильного зрения» для авиационной техники является влияние воздушных потоков, которые могут генерировать помехи и приводить к ошибочному определению контакта с препятствием. Чтобы нивелировать этот фактор, исследователи спроектировали специализированный программный конвейер (pipeline), работающий в реальном времени. Его алгоритмы способны эффективно отделять турбулентность от физического соприкосновения с поверхностью, что обеспечивает миллиметровую точность позиционирования.
Исследователь Чаосян Е подчеркнул значимость оптимизации: «Мы хотели показать, что тактильное восприятие не должно идти в ущерб габаритам устройства или вычислительным мощностям. Вся наша система тактильного восприятия выполняется на борту, используя всего 34 килобайта памяти». Подобная миниатюризация программного обеспечения позволяет крошечным дронам анализировать среду и реагировать на изменения обстановки без задержек.
Синергия в спасательных операциях
Несмотря на то, что система не рассчитана на использование в скоростных гоночных дронах, ее потенциал в узкоспециализированных миссиях трудно переоценить. В контексте спасательных работ, где критически важно обследовать нестабильные структуры, подобные аппараты могут стать незаменимыми. Более того, ученые предполагают, что их разработка будет эффективно сочетаться с другими решениями для поиска и спасения, например, с 3D-печатными роботами-тараканами, оснащенными функциями киборгов, что позволит создавать комплексные системы для работы в самых труднодоступных местах после катастроф.